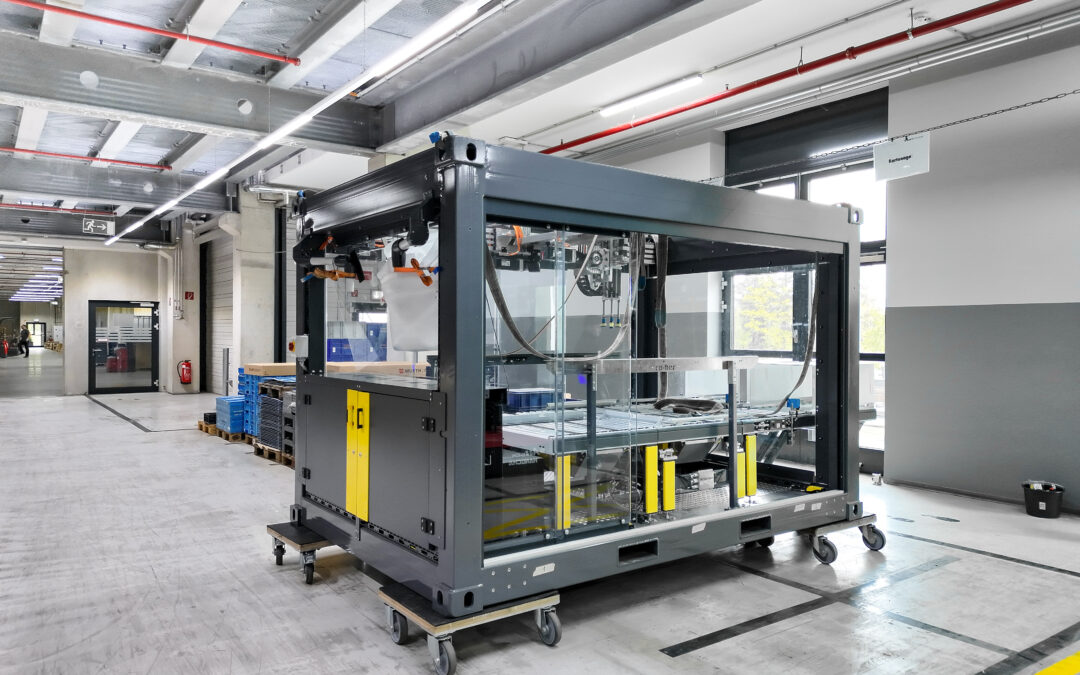
BU: Vormontierte SSI Piece Picking Lösung für die automatisierte Verdichtung vorkommissionierter Artikel während der Integrationsphase. Foto: SSI Schäfer
Kommissionierroboter sollen im Logistikzentrum von Würth Industrie Service in Bad Mergentheim dafür sorgen, dass bereits vorkommissionierte Artikel auf Tablaren automatisch verdichtet werden. Dabei geht es nicht nur um das Greifen der Ware. Die Artikel müssen erkannt, aufgenommen und anschließend gezielt an einer geeigneten Position auf einem Zieltablar abgelegt werden. Dafür hat SSI Schäfer im April 2026 die vollautomatische Robotiklösung SSI Piece Picking in das Logistikzentrum integriert. Würth Industrie Service ist auf automatisierte Beschaffungs- und Logistiklösungen im industriellen C-Teile-Management spezialisiert und beliefert von Bad Mergentheim aus mehr als 20.000 Kunden in Europa. Mit der neuen Roboterzelle soll die vorhandene Kommissioniertechnik besser ausgelastet werden.
„Gemeinsam mit dem Intralogistikexperten SSI Schäfer wollen wir das Potenzial unserer bestehenden Kommissioniertechnik weiter ausschöpfen“, sagt Frank Freudenberger, Logistikleiter bei Würth Industrie Service, und erklärt: „Durch die automatisierte Verdichtung vorkommissionierter Artikel erhöhen wir den Durchsatz der Anlage, ohne dass dafür aufwendige technische Umbauten erforderlich sind.“
Die Implementierung des Piece-Picking-Roboters erfolgte innerhalb weniger Tage. Möglich wurde die kurze Inbetriebnahme dadurch, dass SSI Schäfer das Robotiksystem bereits im eigenen Werk vormontiert und funktional getestet hatte.
Weitere Informationen zum Thema Lagerlogistik: CO₂-Emissionen im Lager: Automatisierung kann den Ausstoß um bis zu 25 Prozent senken
Kommissionierroboter arbeitet mit Pick & Place
Die neue Piece-Picking-Zelle ist in kompakter Portalbauweise ausgeführt. Ihre Aufgabe besteht darin, bereits vorkommissionierte Artikel auf Tablaren automatisch zu verdichten. Dadurch sollen die Tablare schneller entleert und anschließend zeitnah wieder für die Vorkommissionierung zur Verfügung gestellt werden. Dafür identifiziert das System zunächst die Artikel auf den Quelltablaren in Echtzeit. Anschließend werden geeignete Greifpunkte ermittelt und die notwendigen Bewegungen des Roboterarms gesteuert. Der Roboter nimmt die Artikel auf und setzt sie an einer passenden Position auf dem Zieltablar ab.
Für die Anwendung bei Würth Industrie Service kommt der am Markt übliche Pick-&-Drop-Modus nicht infrage. Bei diesem Verfahren werden die aufgenommenen Artikel über dem Zielbehältnis abgeworfen beziehungsweise fallen gelassen. Das Sortiment des C-Teile-Anbieters umfasst jedoch zahlreiche Produkte, die für solche Drop-Prozesse zu schwer sind. Verpackungen können bis zu 5 kg wiegen. Die Piece-Picking-Zelle arbeitet deshalb im Pick-&-Place-Modus. Die aufgenommenen Artikel werden nicht abgeworfen, sondern gezielt an ihrer vorgesehenen Position abgesetzt.
„Für Roboter ist das produktschonende und gezielte Absetzen einer Ware die Königsdisziplin“, erklärt Markus Jammernegg, Head of Modules bei SSI Schäfer, und erläutert: „Wir haben die Basistechnologie dafür bereits vor einigen Jahren entwickelt. Unsere Zielsetzung war es jedoch, derartige Lösungen an konkrete Kundensituationen flexibel und schnell anzupassen. Mit den Erfahrungen aus der Partnerschaft mit Würth Industrie Service wollen wir diesen Implementierungs- und Anpassungsaufwand nun deutlich verringern.“
Würth Industrie Service und SSI Schäfer wollen die Pick-&-Place-Performance im Rahmen ihrer Entwicklungspartnerschaft kontinuierlich bis zu einem technisch möglichen Optimum weiterentwickeln. Einen Vergleichswert liefert der Pick-&-Drop-Modus: Hier erreicht SSI Piece Picking bis zu 1.200 Picks pro Stunde. Diese Leistung lässt sich im Pick-&-Place-Betrieb nicht erreichen, da das exakte und schonende Ablegen zusätzliche Zeit beansprucht.
Weitere Informationen zum Thema Lagerlogistik: KI im Lager: Wenn Beschäftigte direkt mit WMS und Automatisierung sprechen
Bilderkennung berechnet Greifpunkte in Echtzeit
Für die Handhabung der unterschiedlichen Artikel verwendet SSI Piece Picking einen kompakten Sauggreifer. Er kann jeden Winkel eines Behälters erreichen und auch kleine Teile aufnehmen. Der Portalroboter greift die jeweilige Verpackung an der Quellposition und legt sie anschließend auf dem Zieltablar ab.
Damit dieser Vorgang automatisiert ablaufen kann, müssen sowohl die Position des Artikels als auch Greifpunkt, Bewegungsbahn und Ablageposition bestimmt werden. Diese Aufgabe übernimmt das integrierte Bilderkennungssystem WAMAS Vision. Dessen Kameras erzeugen Lagebilder der Quell- und Zieltablare. Auf dieser Grundlage werden die Greifpunkte, Bahnkurven und Zielpunkte für die Robotersteuerung berechnet.
Die Auftragsdaten stammen aus dem Lagerverwaltungssystem WÜRTH WMS. Auf Basis dieser Vorgaben beauftragt und überwacht die integrierte Robotersteuerung die Ausführung der Pick-&-Place-Operationen. Bilderkennung, Materialflusssteuerung, Roboter und WMS bilden damit eine durchgängige Prozesskette.
„Das Zusammenspiel aus Bilderkennung, Materialflusssteuerung und WMS stellt sicher, dass die Roboterzelle die vorkommissionierten Artikel in kürzester Zeit sicher und platzsparend verdichten kann“, fasst Logistikleiter Frank Freudenberger den Nutzen der Systemintegration zusammen.
Machine Learning unterstützt die Bilderkennung
Eine zusätzliche technische Funktion betrifft den Umgang mit Produktvarianten. SSI Piece Picking nutzt KI-basierte Lernverfahren, um die Bilderkennung zu unterstützen. Machine Learning soll es ermöglichen, Produktvarianzen zu erkennen, ohne das System für jede Variante neu anlernen zu müssen.
Das ist für die Anwendung bei Würth Industrie Service insbesondere aufgrund der Sortimentsgröße relevant. Das Unternehmen arbeitet mit mehr als 100.000 unterschiedlichen Artikeln. Entsprechend muss das Bilderkennungssystem mit einer großen Zahl verschiedener Produkte und Verpackungen umgehen können.
Robotik-Experte Markus Jammernegg unterstreicht die Lernfähigkeit der Lösung: „SSI Piece Picking unterstützt die Bilderkennung mit KI-basierten Lernverfahren. Per Machine Learning erkennt das System Produktvarianzen, ohne neu angelernt werden zu müssen. Bei einem Sortiment von über 100.000 verschiedenen Artikeln resultieren daraus Effizienzgewinne, die den ROI der Lösung noch einmal deutlich kürzer werden lassen.“
Weitere Informationen zum Thema Lagerlogistik: AutoStore-Integration: Standardisierte WMS-Anbindung schafft effiziente Prozesse in der Intralogistik
Erkenntnisse sollen weitere Implementierungen vereinfachen
Die Installation in Bad Mergentheim dient Würth Industrie Service und SSI Schäfer zugleich als gemeinsames Entwicklungsprojekt. Die Erfahrungen aus dem Betrieb sollen dazu genutzt werden, die Pick-&-Place-Performance weiterzuentwickeln und den Aufwand für spätere Implementierungen und Anpassungen zu reduzieren.
Im Mittelpunkt steht dabei die Kombination aus automatischer Artikelerkennung und gezieltem Ablegen. Während hohe Pick-Leistungen beim Pick-&-Drop-Verfahren durch das Abwerfen der Ware möglich sind, verlangt der Einsatz bei Würth Industrie Service einen anderen Prozess. Bis zu 5 kg schwere Verpackungen müssen aufgenommen und anschließend kontrolliert auf dem Zieltablar positioniert werden.
Die aus dem Projekt gewonnenen Erkenntnisse sollen sowohl in die Optimierung bestehender Prozesse als auch in künftige Automatisierungslösungen einfließen. Damit wird die Anlage in Bad Mergentheim zugleich zur Entwicklungsumgebung für die weitere Anpassung des Piece-Picking-Systems an unterschiedliche Anforderungen in der automatisierten Kommissionierung.